BLDC 馬達的工程選型與系統整合
對工程、採購與 OEM 團隊而言:不要只依功率選擇馬達。 應把成本、扭矩、控制、回授、散熱與機械整合視為同一個系統來評估。
當 BLDC 馬達看起來適合某台機器時,下一個問題不應只是「哪一顆馬達可以裝上去?」 更重要的問題是:「馬達、驅動器、感測器與機械負載應如何協同工作,才能讓整台機器有更好的性能?」
核心觀念:BLDC 選型不只是選馬達,而是在選整個系統。
1. 不要只比較馬達單價:應同時看 CAPEX 與 TCO
許多採購人員第一步會先比較馬達單價,但對工業機械而言,更有意義的比較其實是整套驅動系統。
- CAPEX:建置或購買設備時所需的前期資本支出。
- TCO(Total Cost of Ownership,總持有成本):設備在整個使用期間所產生的總成本。
TCO 可包含馬達、驅動器、變頻器(VFD)、減速機、皮帶、皮帶輪、控制箱、組裝人工、能源消耗、維護、停機損失與替換零件等。
正確的比較應是「AC 馬達系統 vs. BLDC 馬達系統」,而不是只比較「AC 馬達 vs. BLDC 馬達」。
2. 直接驅動:依扭矩與轉速重新設計,而不是只把減速機拿掉
傳統機械通常採用高速馬達,再透過皮帶與減速機降低轉速。
這是一種成熟且可靠的做法,但同時也會增加機械零件、維護需求與安裝空間。
AC 馬達 → 皮帶/皮帶輪 → 減速機 → 機器
如果依照機構實際需要的轉速與扭矩,重新設計 BLDC 馬達,就有機會簡化整套傳動系統。
BLDC 馬達 + 驅動器 → 機器
這可能降低零組件數量 、減少皮帶或齒輪的維護需求、縮小整機尺寸,並有機會提升效率與控制性能。 但是否可行,仍必須以連續扭矩、峰值扭矩、啟動負載、最低轉速與熱條件進行驗證。
3. BOM 與機構簡化:馬達選型可能改變整台機器
客製化 BLDC 解決方案的價值,不只是把 AC 馬達直接換成 BLDC。 更重要的是,它提供了重新思考整台機器零組件配置的機會。
- 皮帶與皮帶輪能否取消?
- 減速機尺寸能否縮小?
- 驅動器能否更靠近馬達整合?
- 控制箱能否縮小,並簡化配線?
- 安裝空間與維修可及性是否能改善?
如果這些零組件可以整合或簡化,即使馬達單價較高,從整機 CAPEX 或 TCO 的角度來看,整體方案仍可能更具競爭力。
4. 馬達 + 驅動器 + 感測器:應視為一個完整系統
驅動器 → 馬達 → 機械負載
回授路徑:感測器/回授 → 驅動器
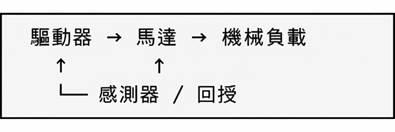
回授訊號是回到驅動器形成閉迴路,而不是與其他零組件一樣沿單一路徑串接。
同一顆馬達搭配不同驅動器,實際表現可能不同。 即使是同一組馬達與驅動器,當回授感測器改變時,低速穩定性、位置精度與動態響應也可能出現明顯差異。
對工業機械而言,只提供「48 V、1 kW、3000 rpm」通常不足以完成正確選型。 這些資訊無法說明機器如何啟動、實際承受什麼負載、最低運轉轉速是多少,以及控制精度需要到什麼程度。
5. 霍爾感測(Hall Sensor)、編碼器(Encoder),還是無感測控制( Sensorless Control)?
回授方式 | 最適合的情境 | 主要優點 | 工程考量
Hall Sensor | 基本換相與一般轉速控制 | 簡單、成熟且成本較低 | 低速精度與位置資訊較有限
Encoder | 需要較高解析度的轉速或位置控制 | 支援閉迴路控制 | 必須確認成本、配線、安裝方式與環境適用性
Sensorless | 適用於啟動與低速需求合適的部分風扇、泵浦與壓縮機應用 | 感測器與配線較少、結構較簡單 | 啟動與低速控制需要特別驗證
Encoder 並不是都一樣。磁編碼器通常體積小且容易整合;光學編碼器可提供較高解析度;絕對值編碼器則可在上電後立即回報軸的絕對位置。實際選擇應綜合考量解析度、精度、環境、EMI、溫度與成本。
解析度與精度是不同規格,不應視為可互相替代的同一概念。
6. 向量控制(FOC) 與驅動器如何影響系統性能
FOC 是 Field-Oriented Control(磁場導向控制)的縮寫。對不熟悉控制系統的讀者,可以把它理解為:讓驅動器更精準地控制馬達磁場與扭矩的一種方法。
- 扭矩輸出可以更平順。
- 可改善低速控制與轉速穩定性。
- 在合適的系統中,可降低扭矩脈動與噪音。
- 可支援需要快速動態響應的應用。
不過,驅動器規格上標示「FOC」,並不代表所有 FOC 系統的性能都一樣。馬達參數、電流控制、感測器選擇、切換頻率、軟體調校與實際負載,都會影響最終結果。
工程原則:「FOC」三個字本身並不足以保證性能。 馬達與驅動器必須正確匹配。
7. 內轉子與外轉子:工程上的取捨
內轉子:一般較有利於高速運轉、低慣量與快速響應
外轉子:較適合部分低速高扭矩或直接驅動的機構配置
| 比較項目 |
內轉子 |
外轉子 |
| 轉子慣量 |
通常較低 |
通常較高 |
| 動態響應 | 適合快速加速、減速與反轉 | 適合穩定輸出與較高扭矩需求 |
| 高速設計 | 一般較容易 | 必須更注意平衡、機械強度與離心力 |
| 外形配置 | 常見傳統圓筒型結構 | 可直接與風扇、輪轂等機構整合 |
| 典型應用 | 電動工具、主軸、伺服系統 | 風扇、輪轂與部分低速高扭矩系統 |
以上是一般趨勢,而非絕對規則。最終選擇仍應依所需轉速、扭矩、慣量、外形空間與機械限制決定。
8. 徑向磁通與軸向磁通:更新不代表一定更好
徑向磁通:成熟、容易量產擴充,且應用廣泛
軸向磁通:適合扁平化結構,或部分需要高扭矩密度的應用
| 比較項目 |
徑向磁通 |
軸向磁通 |
| 成熟度 |
高;供應鏈與製造流程已相當成熟 |
視設計而定;量產挑戰通常較高 |
| 外形 | 常見圓筒型結構 | 軸向長度可更短 |
| 扭矩密度 | 應針對目標設計實際比較,不應只由拓樸判斷性能 | 應針對目標設計實際比較,不應只由拓樸判斷性能 |
| 製造 | 成熟製程相當普遍 | 公差、組裝與磁路設計可能更複雜 |
| 散熱/結構設計 | 已有許多成熟且經驗證的方案 | 散熱與結構設計需要更審慎處理 |
選型原則:不要只是因為軸向磁通比較新就選它。應先問:「產品目前遇到的問題,是否真的能由軸向磁通更有效地解決?」
9. 為什麼只看 kW 或 HP 還不夠
兩台機器即使同樣使用 2 HP 馬達,實際運轉需求也可能完全不同。
風扇可能長時間穩定運轉。 吊升設備可能需要高啟動扭矩與短時間過載能力。 工具機則可能頻繁加速與減速。
因此,關鍵不只是額定功率,而是必須了解負載曲線:在完整的運轉週期中,負載究竟如何變化。
實務上的起點:在選擇馬達之前,先描述一個完整的機器運轉週期。
10. 從馬達規格轉換為機器需求
看到這裡,應該可以理解為什麼只用 kW 或 HP 無法完整定義馬達需求。 下一步,是把機器的運轉曲線轉換成供應商可以評估的工程資訊。 一份有用的 RFQ,不只要寫馬達的名義規格,也要說明機器如何啟動、運轉、加速,以及如何承受異常負載。
首先確認 RFQ 是「馬達 + 控制器」整套方案,還是僅詢問馬達本體。若是馬達 + 控制器,應說明控制器輸入電壓,以及電源為單相或三相;接著定義馬達額定功率、額定轉速、額定扭矩、最低與最高運轉轉速,以及額定轉速以上是否需要弱磁運轉。對 BLDC/PMSM 系統而言,馬達頻率通常不是選型參數,因為轉速是由驅動器以電子方式控制。
接著定義工作週期。說明 S1、S2 或 S3 等工作制,以及實際運轉時間或 ON/OFF 週期。如果需要過載能力,應說明過載扭矩、發生過載時的轉速、允許的過載持續時間,以及下一次過載前最短的恢復間隔。同時也應提供啟動、停止、反轉、負載慣量、加速時間,以及適用時的傳動方式。
環境與機械條件同樣重要。應說明冷卻方式、環境溫度、IP 目標、防水、防塵或油霧暴露條件、噪音限制與量測條件、預期壽命、軸承條件與維護週期。 同時也應提供可用的安裝空間、馬達外徑、長度、法蘭尺寸、軸徑與軸長。
若 RFQ 僅詢問馬達本體,則應描述既有控制器或變頻器條件。提供可用的 DC Bus 電壓、控制方式(例如 FOC)、所需回授元件與介面,以及控制器需要的馬達參數,例如反電動勢常數、相電阻、相電感、額定電流與峰值電流。這樣才能讓馬達與客戶既有控制器真正匹配,而不是把馬達視為孤立零組件。
11. 兩個簡單的 RFQ 範例
範例 A-馬達 + 控制器:
控制器輸入:220–240 VAC,單相;馬達額定輸出:1 kW;額定轉速:1800 rpm;額定扭矩:5.3 Nm;運轉轉速範圍:200–2700 rpm;所需定扭矩範圍:200–1800 rpm,最高 5.3 Nm;弱磁範圍:1800–2700 rpm(最高約為額定轉速的 150%)。1800 rpm 以上約進入定功率區,因此若維持 1 kW 輸出,2700 rpm 時的連續扭矩將下降至約 3.5 Nm。正常工作:S1,5.3 Nm、1800 rpm;短時間過載:1800 rpm 時 8.0 Nm,最長 10 秒,下一次過載前至少需有 50 秒處於額定負載或更低負載;回授:Encoder;冷卻:自然冷卻;環境溫度:0–40°C;防護等級:IP54;控制介面:0–10 V 速度指令與數位正/反轉輸入。
範例 B-僅馬達:馬達額定輸出:
1 kW;額定轉速:1800 rpm;額定扭矩:5.3 Nm;所需運轉轉速範圍:200–2700 rpm;正常工作:S1,5.3 Nm、1800 rpm;短時間過載:1800 rpm 時 8.0 Nm,最長 10 秒,下一次過載前至少需有 50 秒處於額定負載或更低負載;既有控制器 DC Bus:310 VDC;控制方式:FOC;回授:增量式 Encoder。馬達供應商應提供或確認反電動勢常數、相電阻、相電感、額定電流、峰值電流、Encoder 介面,以及弱磁運轉至 2700 rpm 的適用性。冷卻:自然冷卻;環境溫度:0–40°C;防護等級:IP54。
12. 研深電機工程團隊:可提供的工程支援
對 OEM 與 ODM 工業設備而言,馬達不一定要等到設計最後階段,再從標準品中挑選。 如果從機器需求開始,就有機會把性能、尺寸、控制與成本一起重新檢視。
依專案範圍不同,研深電機工程團隊可提供:
- 客製化 BLDC/PMSM 馬達設計
- 驅動器與馬達匹配
- Hall/Encoder/Sensorless 回授整合
- 低速高扭矩與直接驅動評估
- 機械介面與外形結構客製化
- 散熱、IP 防護與環境條件評估
- 將 AC 馬達 + VFD 系統轉換為客製化 BLDC/PMSM 解決方案的可行性評估
機器需求
→ 馬達 + 驅動器 + 感測器
→ 機械整合
最重要的順序,是先了解機器需求,再定義馬達、驅動器、感測器與機械系統,而不是從馬達型錄出發,挑選一顆最接近的標準品。
結論:好的 BLDC 專案,優化的是完整系統
工業 BLDC 選型常見的錯誤,是只關注功率與轉速。實際上,專案成敗往往取決於扭矩需求、負載慣量、工作週期、最低轉速、散熱、IP 防護、回授方式,以及驅動器如何控制馬達。
當這些條件被清楚定義後,馬達、驅動器、感測器與機械系統就能一起進行最佳化。 這正是客製化 BLDC/PMSM 解決方案最有機會創造價值的地方。
聯絡研深電機工程團隊
如果您正在開發新機器,或評估將 AC 馬達 + VFD 系統轉換為 BLDC/PMSM 解決方案,歡迎提供扭矩、轉速、工作週期、電壓、控制方式、安裝空間與使用條件給研深電機工程團隊。 我們可以共同評估客製化方案是否適合您的應用。
研深電機工程團隊|客製化 BLDC 馬達解決方案